
ESP32 i servo motor SG90: vežba povezivanja i upravljanja
U lekciji servo motor sa ESP32 videli smo po čemu se servo na ESP32 razlikuje od Arduina i probali Sweep program. Ovo je praktična vežba: korak po korak povezujemo mali servo motor SG90, zadajemo mu uglove, upravljamo njime potenciometrom i iz Serial Monitora.
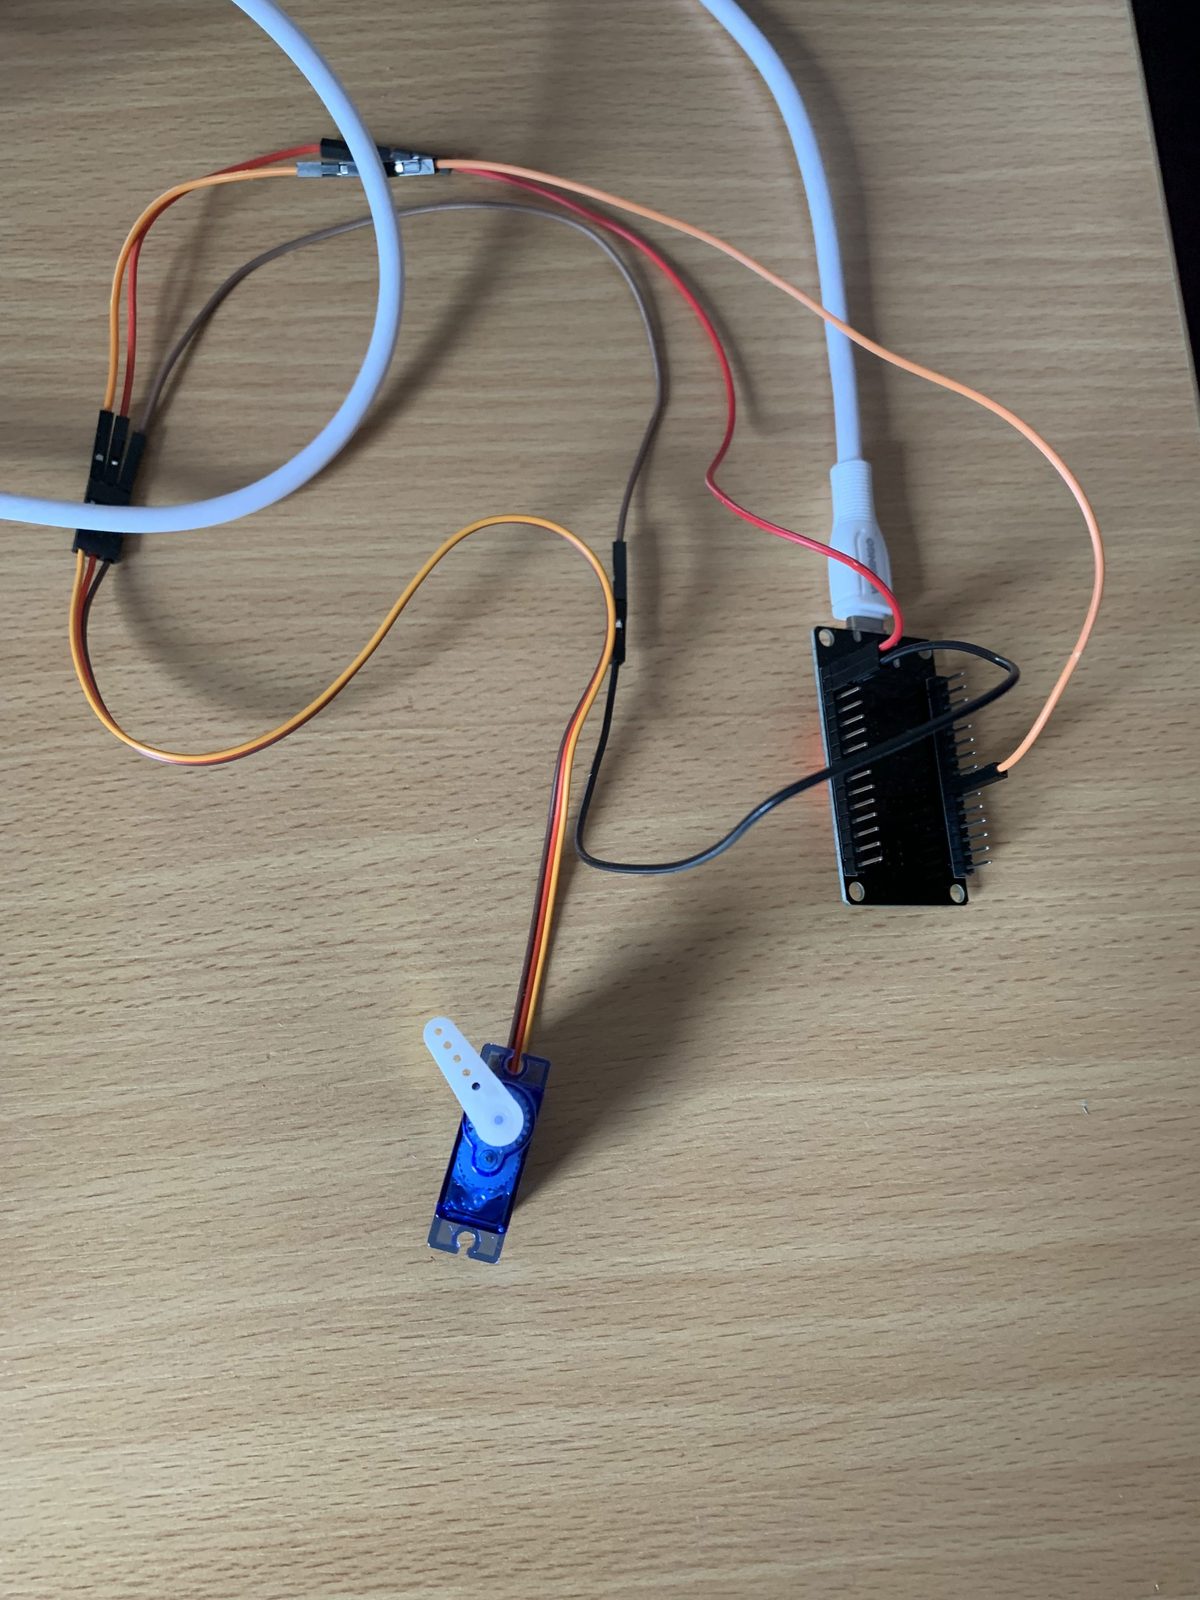
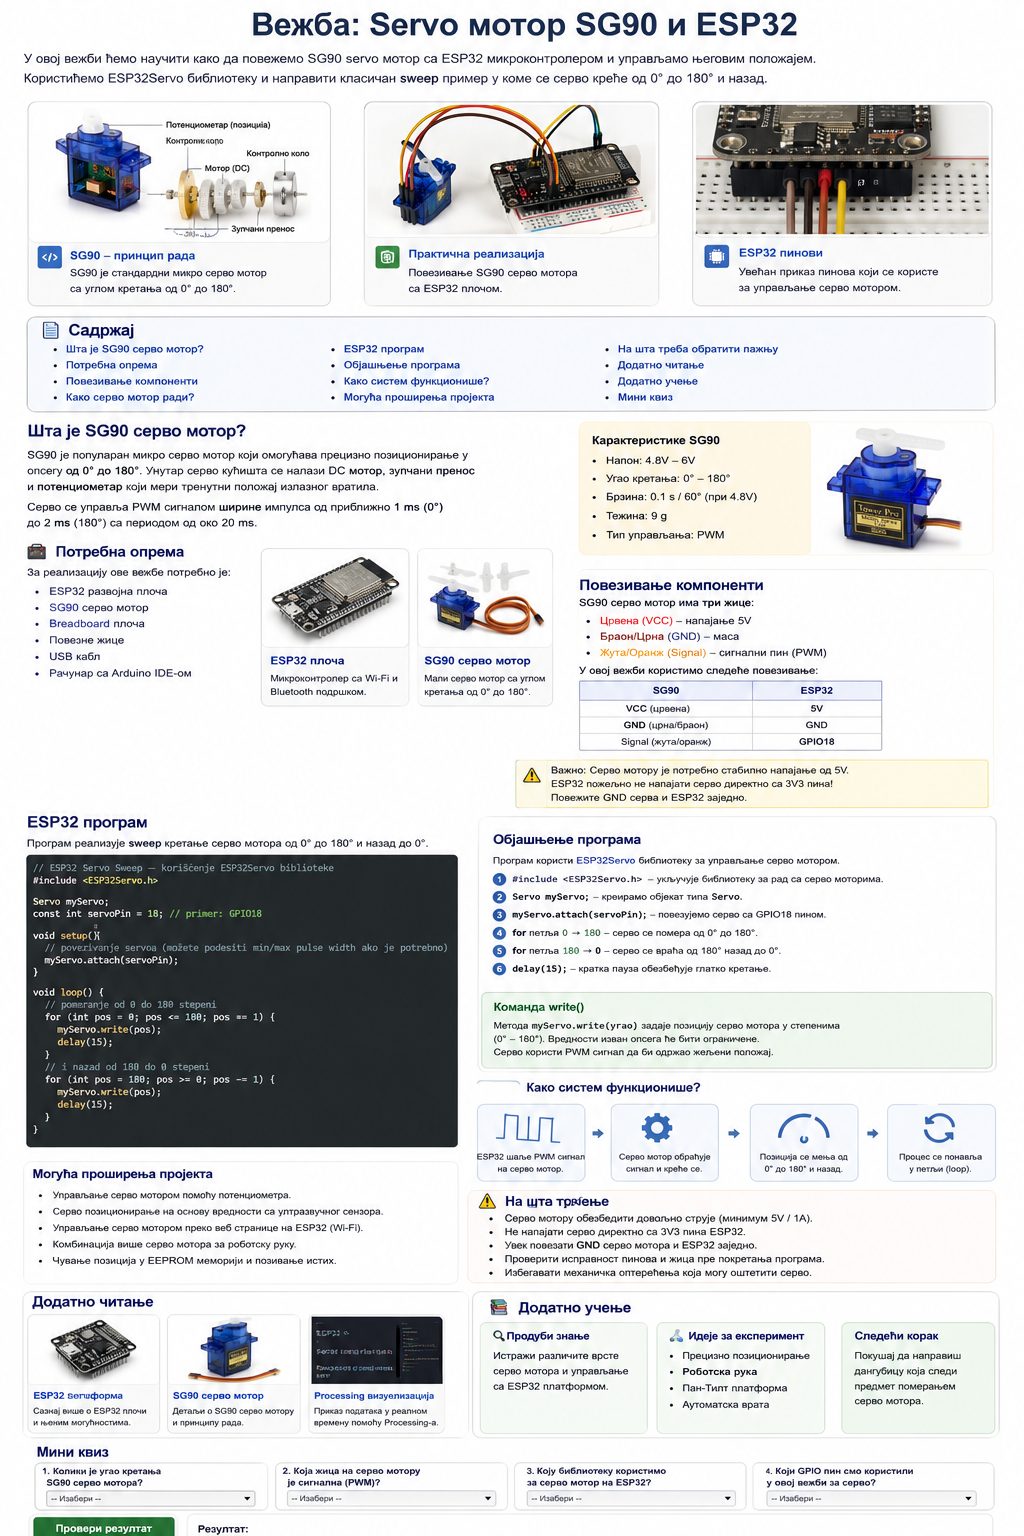
Servo motor SG90
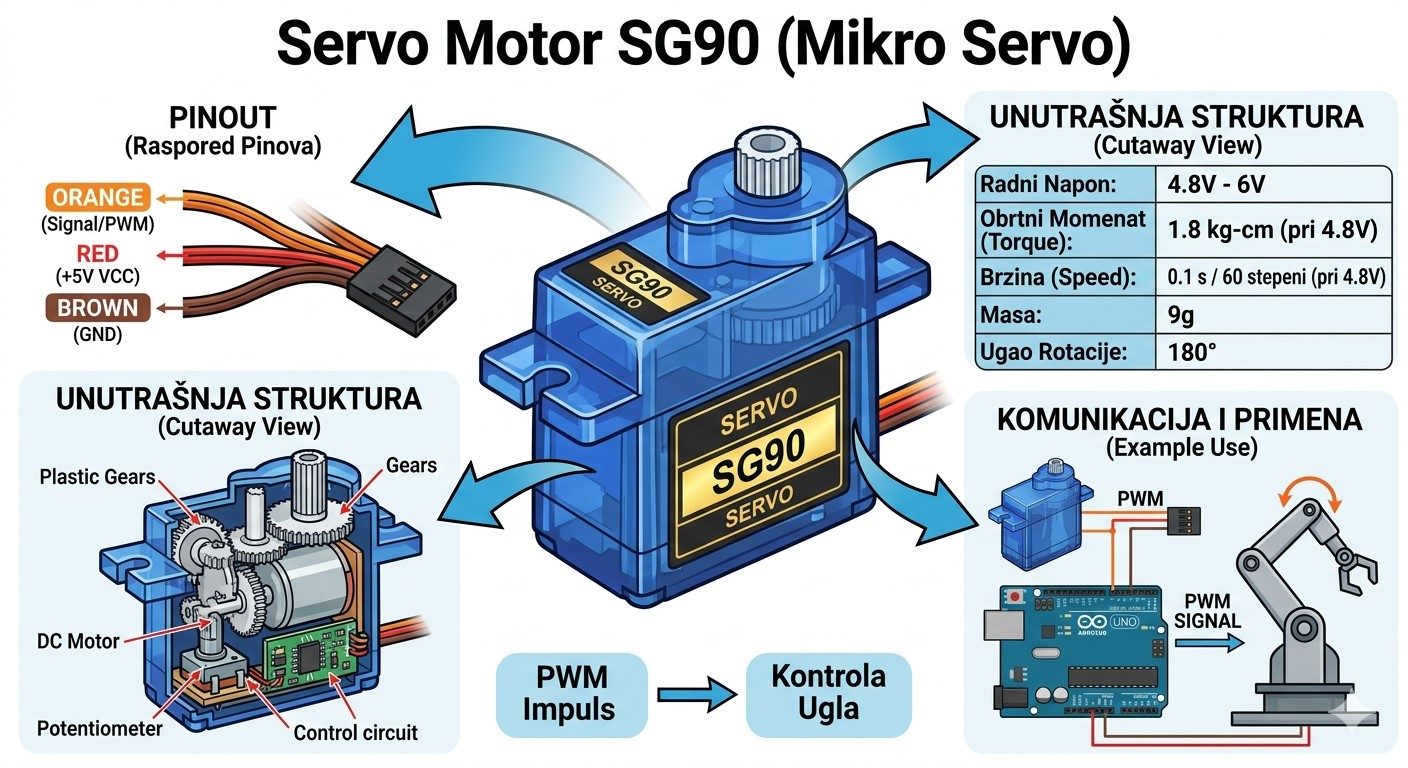
- U kućištu su mali DC motor, zupčanici i potenciometar koji meri položaj osovine – zato servo „zna“ gde se nalazi.
- Ugao se zadaje impulsom koji se ponavlja 50 puta u sekundi: impuls od oko 0,5 ms je 0°, 1,5 ms je 90°, a oko 2,4 ms je 180°.
- SG90 radi na 4,8–6 V, okreće se oko 180° i ima obrtni moment oko 1,8 kg·cm – dovoljno za rampu, pokazivač ili malu ruku robota.
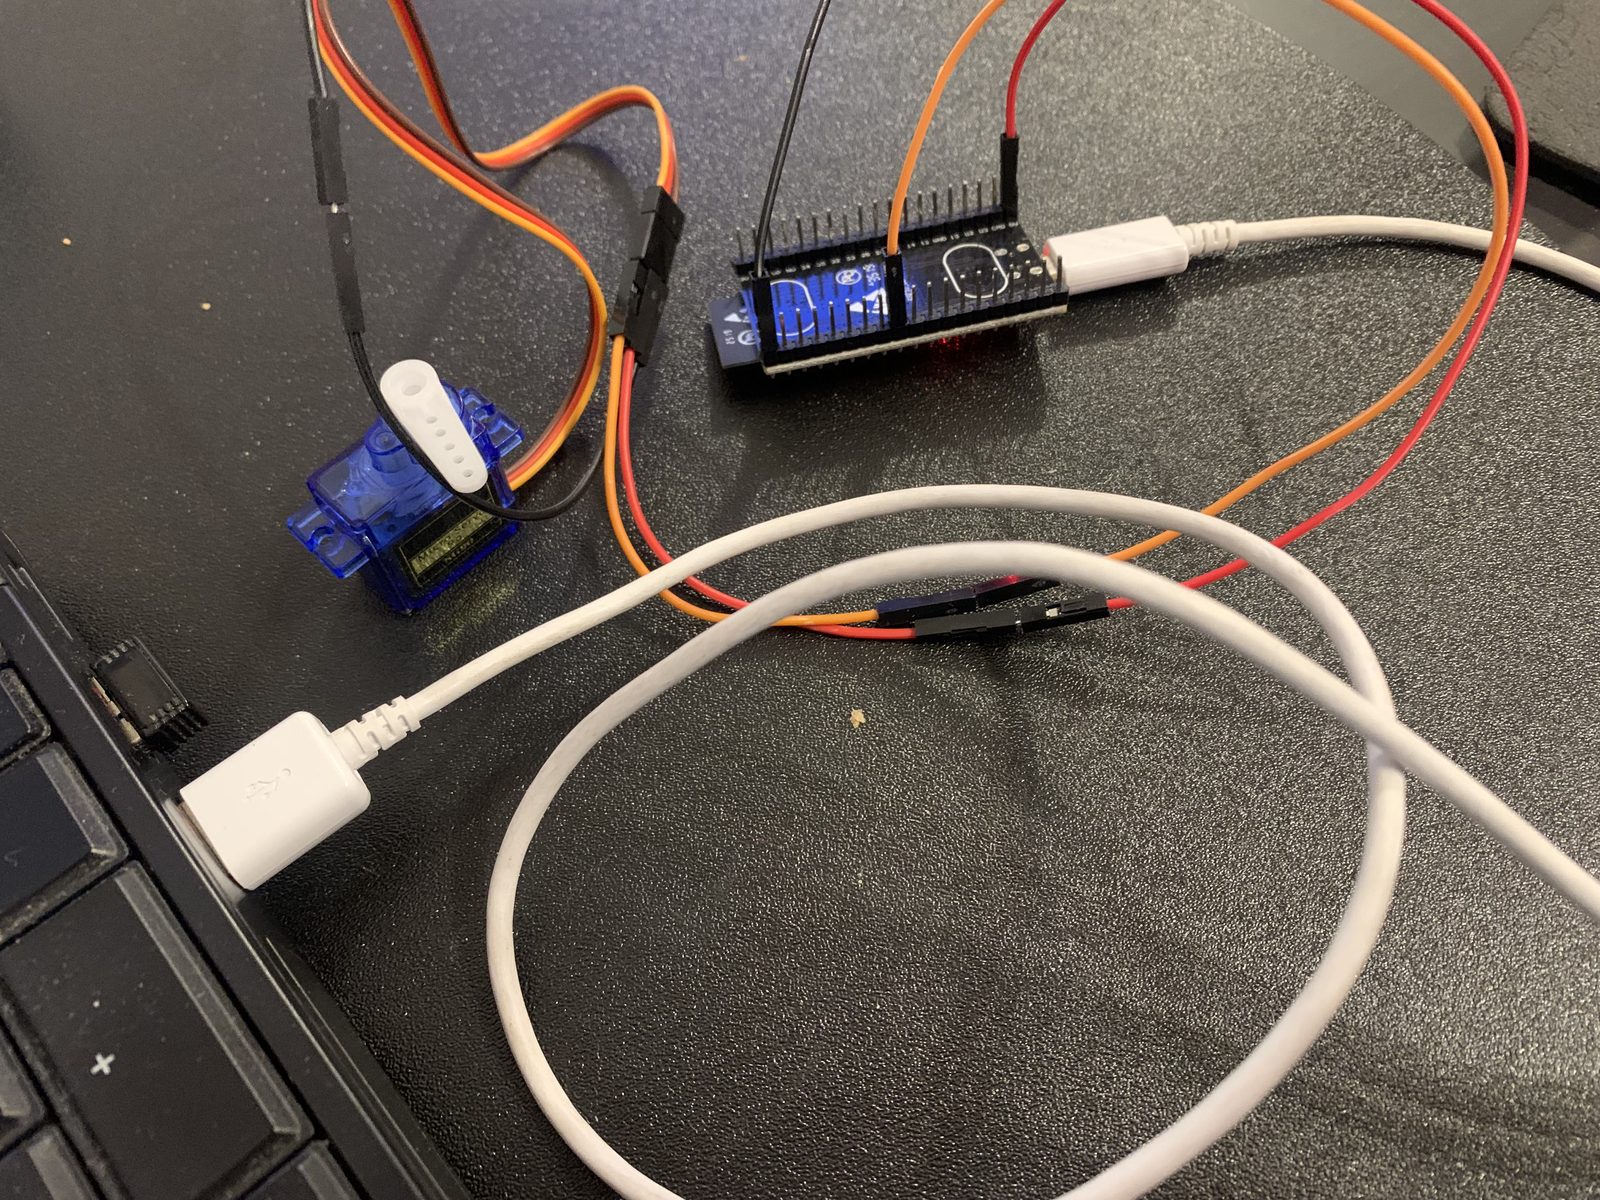
Povezivanje
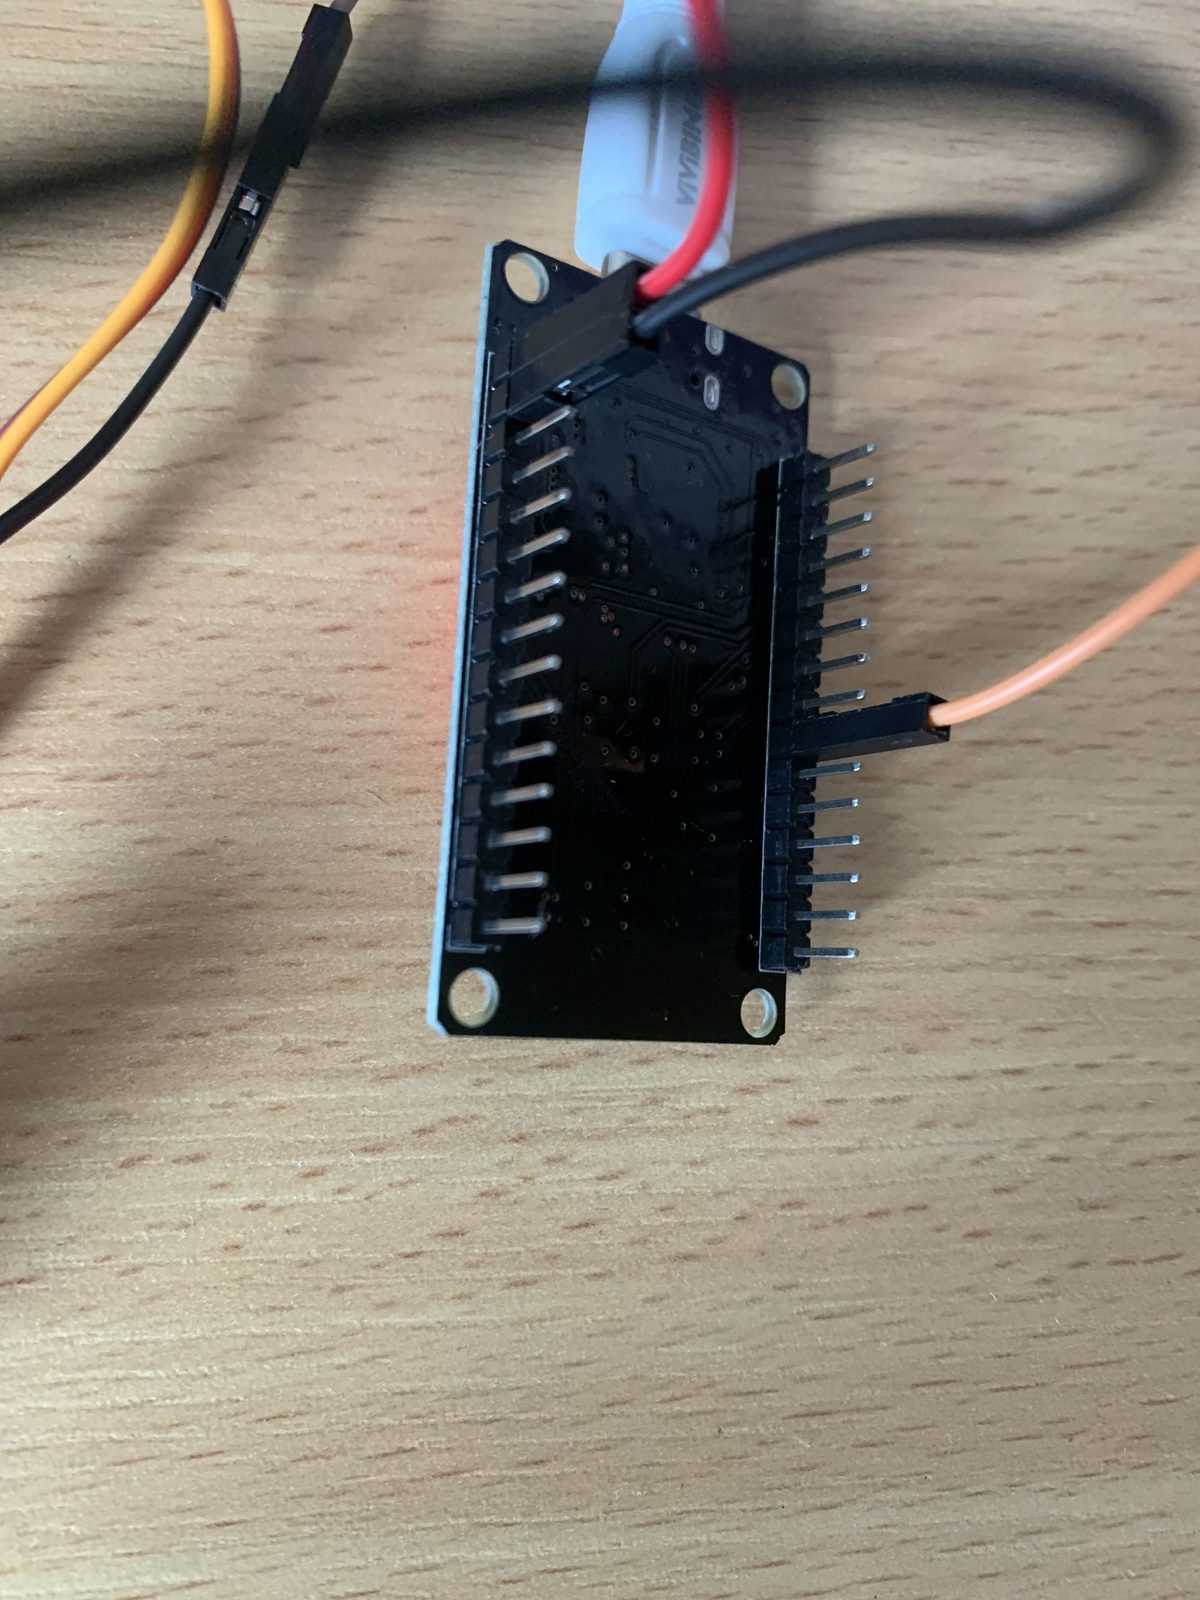
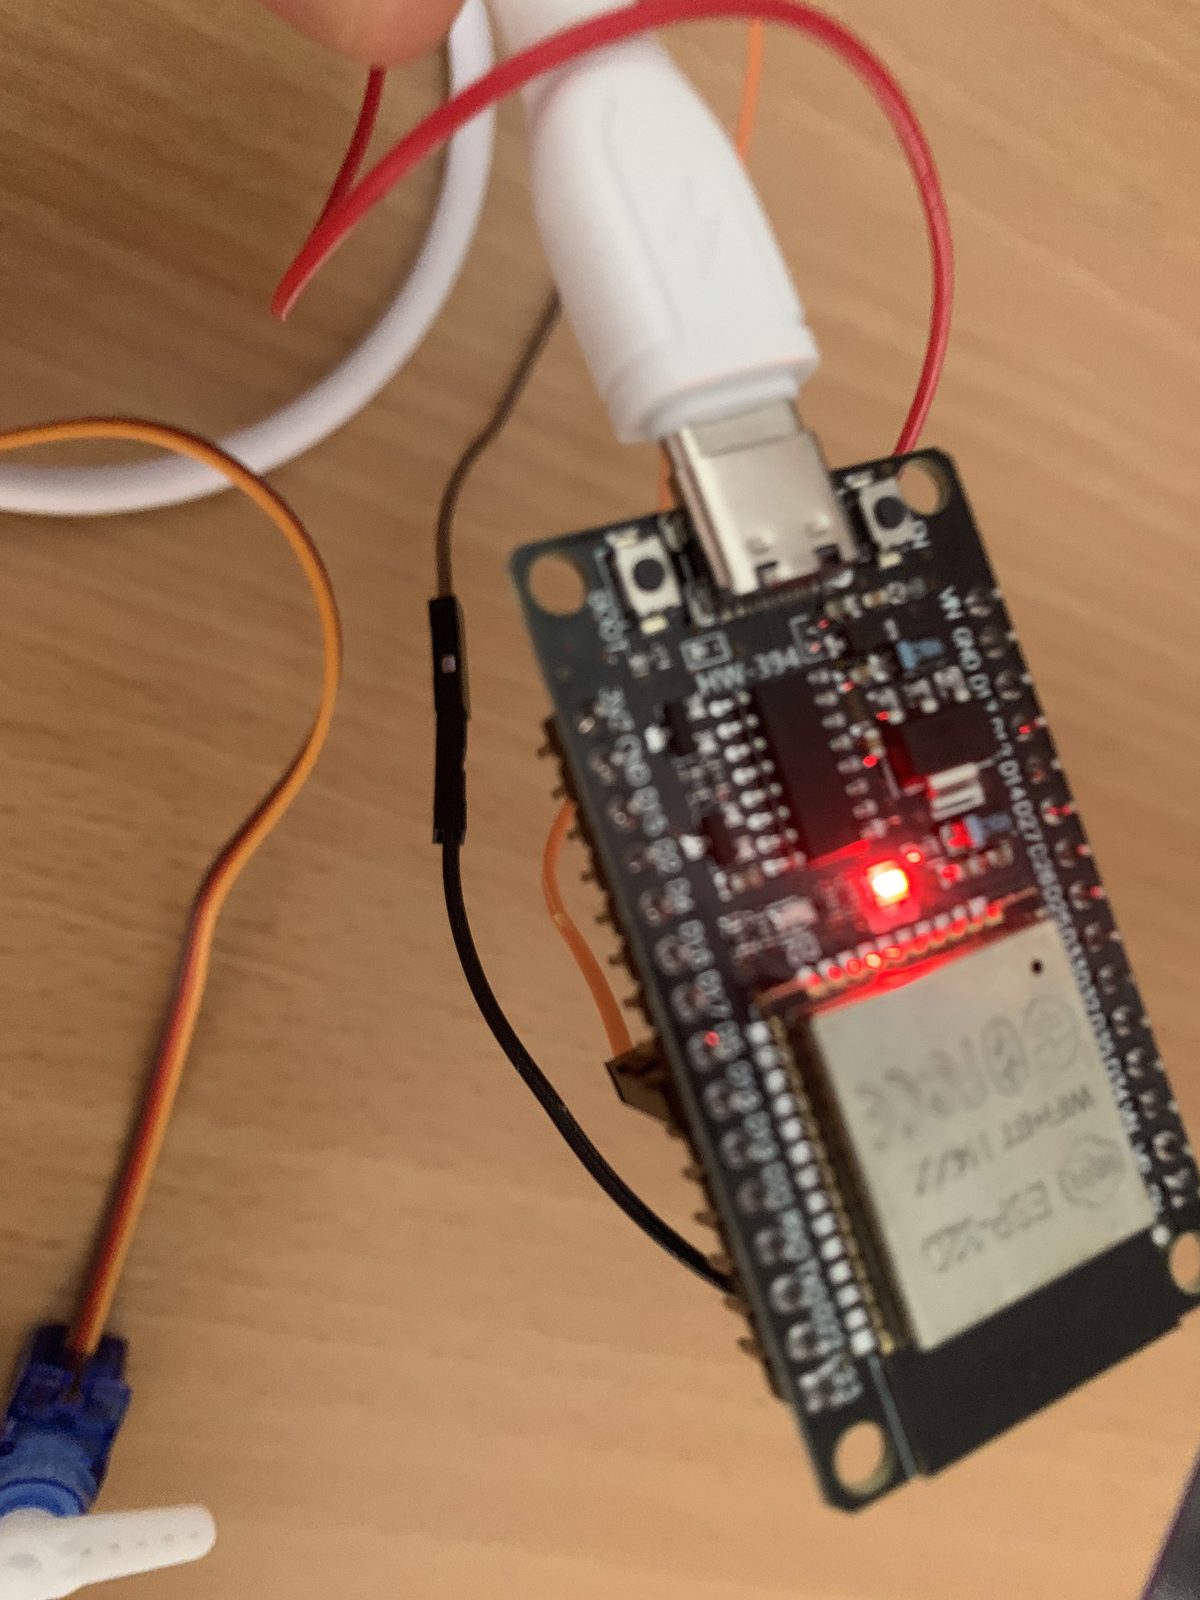
| Žica servo motora | Značenje | ESP32 |
|---|---|---|
| smeđa (ili crna) | GND | GND |
| crvena | napajanje | VIN (5 V sa USB-a) ili spoljni izvor 5 V |
| narandžasta (ili žuta) | signal | GPIO13 |
Korak 1: zadati uglovi
Instaliraj biblioteku ESP32Servo (Library Manager). Obična biblioteka Servo.h za Arduino na ESP32 ne radi.
// ESP32 – servo motor SG90: zadati uglovi
// Biblioteka: ESP32Servo (Library Manager)
#include <ESP32Servo.h>

const int SERVO_PIN = 13;       // signalna (narandžasta) žica servo motora
Servo servo;

void setup() {
  servo.setPeriodHertz(50);              // standardni servo signal: 50 Hz
  servo.attach(SERVO_PIN, 500, 2400);    // impuls 0,5 ms = 0°, 2,4 ms = 180°
}

void loop() {
  servo.write(0);               // levo
  delay(1000);
  servo.write(90);              // sredina
  delay(1000);
  servo.write(180);             // desno
  delay(1000);
  servo.write(90);
  delay(1000);
}
U attach(pin, 500, 2400) zadajemo najkraći i najduži impuls u mikrosekundama. Ako servo na 0° ili 180° „zuji“ i gura se, smanji opseg (npr. 600 i 2300).
Korak 2: upravljanje potenciometrom
Potenciometar: krajnje nožice na 3V3 i GND, srednja na GPIO34. Okretanjem potenciometra okreće se i servo – kao kod Arduino vežbe „Knob“.
// ESP32 – potenciometar upravlja servo motorom
#include <ESP32Servo.h>

const int SERVO_PIN = 13;
const int POT_PIN = 34;         // srednja nožica potenciometra (ADC1)
Servo servo;

void setup() {
  Serial.begin(115200);
  servo.setPeriodHertz(50);
  servo.attach(SERVO_PIN, 500, 2400);
}

void loop() {
  int vrednost = analogRead(POT_PIN);            // 0 .. 4095
  int ugao = map(vrednost, 0, 4095, 0, 180);     // 0 .. 180 stepeni
  servo.write(ugao);
  Serial.print("Ugao: ");
  Serial.println(ugao);
  delay(20);
}
Ako servo podrhtava iako ne diraš potenciometar, to je šum analognog ulaza. Pomaže da ugao menjaš samo kada se razlikuje od prethodnog za bar 2°.
Korak 3: ugao iz Serial Monitora
U Serial Monitoru upiši broj (npr. 45) i pritisni Enter – servo se okrene na taj ugao. Tako lako proveravamo da li je servo dobro podešen.
// ESP32 – ugao servo motora upisuje se u Serial Monitor
#include <ESP32Servo.h>

const int SERVO_PIN = 13;
Servo servo;

void setup() {
  Serial.begin(115200);
  servo.setPeriodHertz(50);
  servo.attach(SERVO_PIN, 500, 2400);
  servo.write(90);
  Serial.println("Upisi ugao od 0 do 180 i pritisni Enter:");
}

void loop() {
  if (Serial.available() > 0) {
    int ugao = Serial.parseInt();          // čita ceo broj iz poruke
    while (Serial.available() > 0) {
      Serial.read();                       // odbacujemo ostatak reda (Enter)
    }
    if (ugao >= 0 && ugao <= 180) {
      servo.write(ugao);
      Serial.print("Servo je na ");
      Serial.print(ugao);
      Serial.println(" stepeni");
    } else {
      Serial.println("Ugao mora biti od 0 do 180!");
    }
  }
}
Serial.parseInt() čita cifre iz poruke i pretvara ih u broj. Pošto na kraju poruke stoji znak za novi red, ostatak čitamo i odbacujemo.
Pregled vežbe
Zadaci za vežbu
- Napiši funkciju
idiNa(od, do, pauza)koja pomera servo sporo, stepen po stepen. - Dodaj taster na GPIO15: svaki pritisak okreće servo za 30° više (posle 180° vraća se na 0°).
- Napravi „merač“: servo pokazuje osvetljenje sa LDR senzora (mrak = 0°, svetlo = 180°).
- Upravljaj servo motorom nagibom – uz akcelerometar iz lekcije akcelerometar i magnetometar.
Rešenje: sporo pomeranje servo motora
// Zadatak – servo se pomera sporo, korak po korak, i javlja položaj
#include <ESP32Servo.h>

const int SERVO_PIN = 13;
Servo servo;

void idiNa(int odUgla, int doUgla, int pauzaMs) {
  int korak = (doUgla > odUgla) ? 1 : -1;
  for (int u = odUgla; u != doUgla + korak; u += korak) {
    servo.write(u);
    delay(pauzaMs);             // veća pauza = sporije kretanje
  }
}

void setup() {
  Serial.begin(115200);
  servo.setPeriodHertz(50);
  servo.attach(SERVO_PIN, 500, 2400);
}

void loop() {
  idiNa(0, 180, 15);
  Serial.println("Stigao na 180");
  delay(500);
  idiNa(180, 0, 30);            // nazad duplo sporije
  Serial.println("Stigao na 0");
  delay(500);
}
Proveri znanje
Otvori kviz
Kviz: servo motor SG90 i ESP32
1. Koja žica servo motora SG90 je signalna?
2. Koju biblioteku koristimo za servo na ESP32?
3. Odakle napajamo servo motor?
4. Šta radi map(vrednost, 0, 4095, 0, 180)?